


Sanoat avtomatizatsiyasini boshqarish tizimlarida enkoderlar aniqligi bilan uskunaning ishlashiga bevosita ta'sir ko'rsatadigan muhim pozitsiyani qayta aloqa komponentlari bo'lib xizmat qiladi. Mexanik holatda (MPOS) va raqamli pozitsiyada (DPOS) xatolar servo tizimlarda, ayniqsa yuqori sinxronizatsiyani talab qiladigan stsenariylarda keng tarqalgan. Bunday og'ishlar uskunaning tebranishiga, joylashishni aniqlashning noto'g'riligiga yoki hatto ishlab chiqarishdagi baxtsiz hodisalarga olib kelishi mumkin. Ushbu maqola xatolar tahlili, muammolarni bartaraf etish usullari va echimlarini qamrab olgan ushbu texnik muammoni hal qilish uchun amaliy yondashuvni tizimli ravishda belgilaydi.
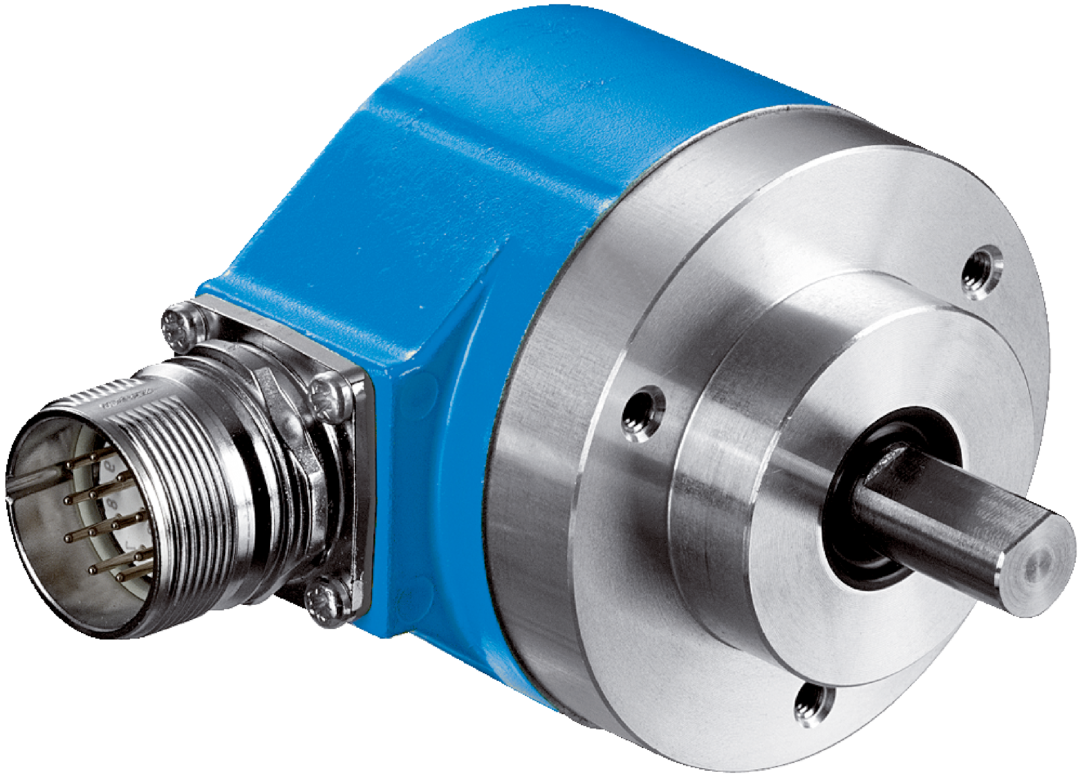
I. MPOS va DPOS xatolarining tipik ko'rinishlari va sabablari
Tizim MPOS (mexanik joylashuv) va DPOS (kodlovchi{0}}fikr elektron pozitsiyasi) oʻrtasida doimiy ogʻishlarni aniqlasa, odatda quyidagi hodisalar roʻy beradi:
1. Joylashuvni kuzatish xatosi:Servo motorning ishlashi paytida monitoring displeyi haqiqiy pozitsiya va buyruq berilgan pozitsiya o'rtasidagi asenkronlikni ko'rsatadi.
2. Jami xato:Ishlash vaqtida og'ish asta-sekin o'sib boradi, ayniqsa uzoq{0}}o'zaro harakatlanishda seziladi.
3. Zero Drift:Ruxsat etilgan ofset qurilma nolga qaytgandan keyin takroriy joylashishni aniqlashda sodir bo'ladi.
Foydalanuvchi holatlari va texnik hujjatlarga asoslanib, xatolarning asosiy sabablarini quyidagicha tasniflash mumkin:
● Mexanik uzatish muammolari:Bo'shashgan muftalar, kamarning sirpanishi, haddan tashqari tishli teskari tebranish va boshqalar tufayli mexanik pozitsiyani yo'qotish.
● Kodlovchini o'rnatishdagi nuqsonlar:Milya tizimining konsentrikligining og'ishi yoki bo'shashgan enkoderni o'rnatish murvatlari tufayli signal jitteri.
● Elektr shovqini:Elektr uzatish liniyalari va kodlovchi kabellarni parallel ravishda yo'naltirish natijasida paydo bo'ladigan signal shovqini.
● Parametrni sozlash xatolari:Noto'g'ri elektron vites nisbati sozlamalari yoki mos kelmaydigan filtr parametrlari.
● Kodlovchi apparatidagi nosozliklar:Kontaminatsiyalangan panjara, magnit enkoderlarda magnit qutbning parchalanishi yoki signalni qayta ishlash chipining noto'g'ri ishlashi.
II. Tizimli nosozliklarni bartaraf etish jarayoni
1. Mexanik tekshiruv
● Birlashma va qo‘zg‘alish zanjirini tekshirish:Dvigatel va yuk tomonlari o'rtasidagi radial/eksenel oqimni terish ko'rsatkichlari yordamida o'lchang (bo'lishi kerak<0.05mm).
● Teskari zarba testi:Terish indikatori yordamida oldinga va teskari aylanish paytida erkin o'yindagi farqni yozib oling. Agar ruxsat etilgan qiymatdan oshib ketgan bo'lsa (masalan, 5 mkm), oldindan yuklashni sozlang yoki podshipniklarni almashtiring.
● Enkoder o‘rnatilishini tekshirish:Flanj sirtlari bo'shliqlarsiz bir tekisda ekanligiga ishonch hosil qiling. Mil uchi vint momentining texnik shartlarga mos kelishini tekshiring (masalan, CRT-tavsiya etilgan 0,5–0,8 N·m).
2. Elektr signallarining diagnostikasi
● Osiloskopni tekshirish:Kodlovchining A/B/Z signal to'lqin shakllari to'liq yoki yo'qligini kuzating. Nosozliklar yoki amplituda zaiflashuvini istisno qiling (normal TTL signallari 5V ± 10% bo'lishi kerak).
● Shovqin aralashuvi testi:Maxsus marshrutlash uchun ekranlangan o'ralgan juftlik kabelidan vaqtincha foydalaning va xatolar yaxshilanganligini solishtiring.
● Elektr ta'minoti barqarorligi:Enkoder quvvat manbaidagi kuchlanish tebranishlarini tekshiring (masalan, 5V ±5%). Agar kerak bo'lsa, kuchlanish regulyatori modulini qo'shing.
3. Parametr va dasturiy ta'minotni tekshirish
● Elektron vites nisbati tekshiruvi:Mexanik qisqartirish nisbati asosida hisob va maxraj qiymatlarini qayta hisoblang. Masalan, 10:1 vites qutisi va 2500 ppr enkoder o'lchamlari bilan elektron vites nisbati (dvigatel aylanishiga impulslar) / (yuk aylanishi uchun impulslar)=2500 × 4 / (10 × 2500 × 4)=1:10 bo'lishi kerak.
● Filtrni sozlash:Servo drayvdagi tezlik filtrining tarmoqli kengligini kamaytirish (masalan, 100 Gts dan 50 Gts gacha) yuqori chastotali shovqinlardan kelib chiqadigan noto'g'ri hisoblashlarni bostiradi.
● Nolinchi pozitsiya kompensatsiyasi:Servo disk raskadrovka dasturi orqali ofset kalibrlashni qo'lda kiriting. Ba'zi tizimlar avtomatik kompensatsiyani qo'llab-quvvatlaydi (masalan, Yaskawa S-7 drayverining "MPOS-DPOS Auto Alignment" funksiyasi).
III. Oddiy yechim holatlari
1-holat:To'qimachilik mashinalarida davriy xato
Alomat:Kiruvchi oqimli yigiruv mashinasi tezlashuv vaqtida DPOS ning MPOS dan taxminan 0,2 mm ortda qolganligini ko'rsatdi.
Muammolarni bartaraf qilish; nosozliklarni TUZATISH:Spektral tahlil xato chastotasi mil tezligiga mutanosib ekanligini ko'rsatdi. Oxir-oqibat, davriy sirpanishlar enkoder muftasidagi kalit yo'lining aşınması bilan bog'liq edi.
Yechim:Moslashuvchan muftani konusli yengli kalitsiz ulanish bilan almashtirdi, bu xatolikni ± 0,02 mm gacha qisqartirdi.
2-holat:Lazerli kesish mashinasida kümülatif og'ish
Alomat:Y-oʻqning ogʻishi toʻgʻri chiziqni kesishda-metrga 0,1 mm ga oshdi.
Sabab:Kodlovchi kabeli o'tkazgichni servo elektr uzatish liniyalari bilan ulashdi, bu esa yuqori chastotali shovqinlar tufayli impulsning yo'qolishiga olib keladi-.
Harakat:Kabellarni qayta o'rnatish va magnit halqalarni o'rnatish. Bir vaqtning o'zida haydovchining "Puls yo'qotilishini qoplash" funksiyasini yoqdi, bu og'ishlarni bartaraf etdi.
IV. Kengaytirilgan optimallashtirish choralari
1. Ikkita kodlovchining ortiqcha dizayni:Yuqori darajadagi uskunalarda-motorli enkoderlar + to'g'ridan-to'g'ri yuk-so'nggi o'lchovlarini (masalan, chiziqli o'lchovlar)-tatbiq qiling. To'liq yopiq pastadir boshqaruvi orqali uzatish zanjiri xatolarini bartaraf qiling.
2. Harorat kompensatsiyasi:Magnit enkoderlar uchun atrof-muhit harorati o'zgarishi ±10 darajadan oshganda haroratni qoplash algoritmlarini yoqing.
3. Muntazam parvarishlash:Optik enkoder panjara disklarini har 6 oyda tozalang va magnit enkoder qutblari oralig'ini tekshiring.
V. Ishlab chiqaruvchining texnik yordamidagi farqlar
Turli xil kodlovchi brendlar xatolar uchun turli xil bardoshlik darajalarini namoyish etadi:
● Tamagawa Absolute Encoders:Endat protokoli versiyasi mosligiga e'tibor bering; eski haydovchilar signallarni noto'g'ri talqin qilishlari mumkin.
● Siemens incremental enkoderlari:Signalni shakllantirish uchun SMC30 modulidan foydalaning.
● Mahalliy kodlovchilar:Ba'zi mahsulotlar nol potansiyometrni qo'lda kalibrlashni talab qiladi.
Xulosa
MPOS{0}}DPOS xatolarini hal qilish mexanik, elektr va dasturiy jihatlarni birlashtiruvchi koʻp oʻlchovli tahlilni talab qiladi. Amaliyot shuni ko'rsatadiki, nosozliklarning 80% o'rnatish va simlar bilan bog'liq muammolardan kelib chiqadi. Biz standartlashtirilgan nosozliklarni tuzatish jarayonini o'rnatishni tavsiya qilamiz: mexanik kalibrlash → signal sifatini tekshirish → parametrni nozik-sozlash → dinamik tekshirish. Murakkab stsenariylar uchun pozitsion traektoriyani tahlil qilish uchun yuqori aniqlikdagi lazerli interferometrlardan foydalanish tizim barqarorligini tubdan oshirishi mumkin.