


Zamonaviy hayotda motorlar maishiy texnika, avtomobillar elektronika, sanoat nazorati va boshqa ko'plab dasturlarda keng qo'llaniladi va har bir vosita mos haydovchi chipisiz ishlamaydi. Nanomikot motor haydovchi mahsulotlarining keng tanlovini taklif etadi. Ushbu video oddiy drayver chipini qanday tanlashda yordam beradigan umumiy avtoulov turlari va induktiv ravishda yuklanadigan dasturlarga e'tibor qaratadi.
Umumiy induktiv yuklarning turlari va qo'llanilishi
Motor asosan energetik energiyani elektromagnit energiya printsipi orqali, asosan dv motor (BDC), shuningdek, motorli dvigatel (BDC).
Kundalik hayotda motorlar turli xil elektr jihozlarida keng qo'llaniladi va deyarli ubufarli. Masalan, avtoulovlar, deraza ko'tarish va tushirish, o'rindiqni sozlash, oynalarni sozlash, elektr tokilangan boshqaruv, shuningdek, lore komponentlari kabi har xil motorlarning turli xil turlariga tayanish.
Motorli haydovchi chiplari qanday ishlashi
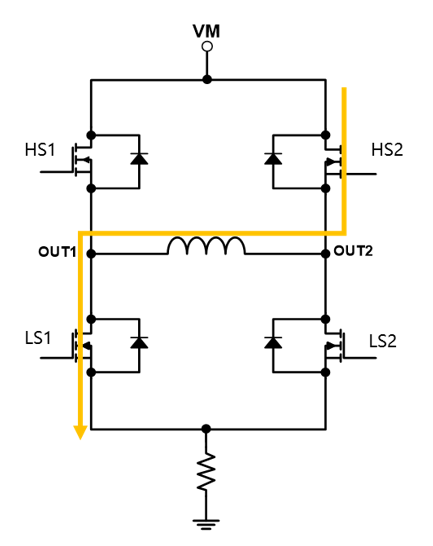
Chipning ichki qismidagi Ichki chipning ikkita cho'tkasi (HS1, HS2, LS2) ning to'rtta naychadan iborat, Chip Kiritilgani, Chip Kiritish vositasi, Chip Kiritish vositasi, Chip Introme-ning ikkita naychasiga ulanadi va shu bilan oqim va dvigateli oqimi va tizimning o'lchamlari va yo'nalishi bilan bog'liq.
Oldinga
Teskari
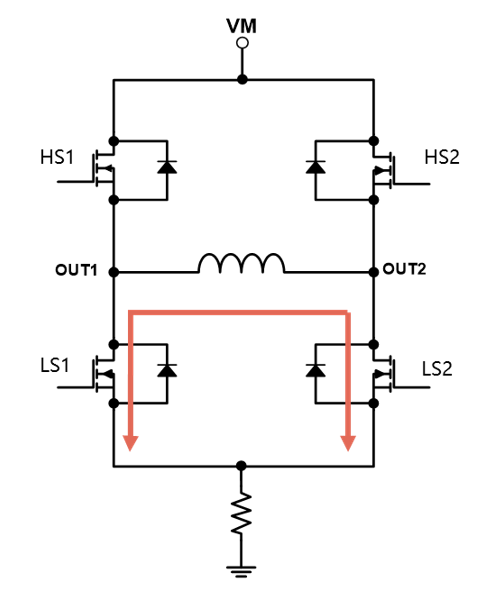
Sekin parchalanish
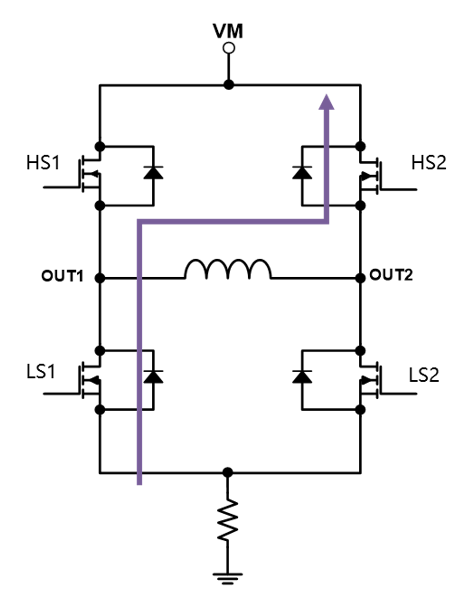
Tez parchalanish
Oldinga:Motorning hujumini amalga oshirishni amalga oshirgan holda, 12 dan 12 gacha bo'lgan oqimlar.
Teskari:Motorning teskari aylanishini amalga oshirgan holda2 dan tashqaridagi oqimlar.
Sekin parchalanish:Shu bilan birga, LS1 va LS2 ning ikkita pastki naychalari energiyalanadi va o'rash oqimi asta-sekin o'ralgan yoki sekin retsessiyani amalga oshirish uchun erga drenajlanadi.
Tez parchalanish:Agar LS1 va HS2 bu vaqtda yoqilgan bo'lsa, shamollashning ikkala uchiga ham salbiy kuchlanish qo'llaniladi, va o'rash oqimi elektr ta'minoti orqali tezda elektr ta'minoti, ya'ni tez parchalanadi.
Yuqoridagi to'rtta ish rejimlari Motorning operatsion holatini aniq ko'rsatib berish uchun Motorning operatsion holatini turli xil talablarga javob berish uchun moslashtiradi.
Bipomar Stepper motorli drayveri
Ortiqcha bir nechta darajadagi kichik darajadagi bo'linmalarni etkazib berish orqali ikkalasi ham, motor ichidagi magnit maydon vektorlari yo'nalishi va kattaligi o'lik pozitsiyani aniq boshqarish mumkin.
Timning interpolatsiyasi qanchalik yuqori bo'lsa, Stepperni boshqarishning aniqligi va silliqligi yaxshiroq. Bo'lim darajasiga qarab, 4 ta bo'linma, 16 ta bo'linma, 32 ta bo'linma va boshqalar kabi umumiy rejlar mavjud.
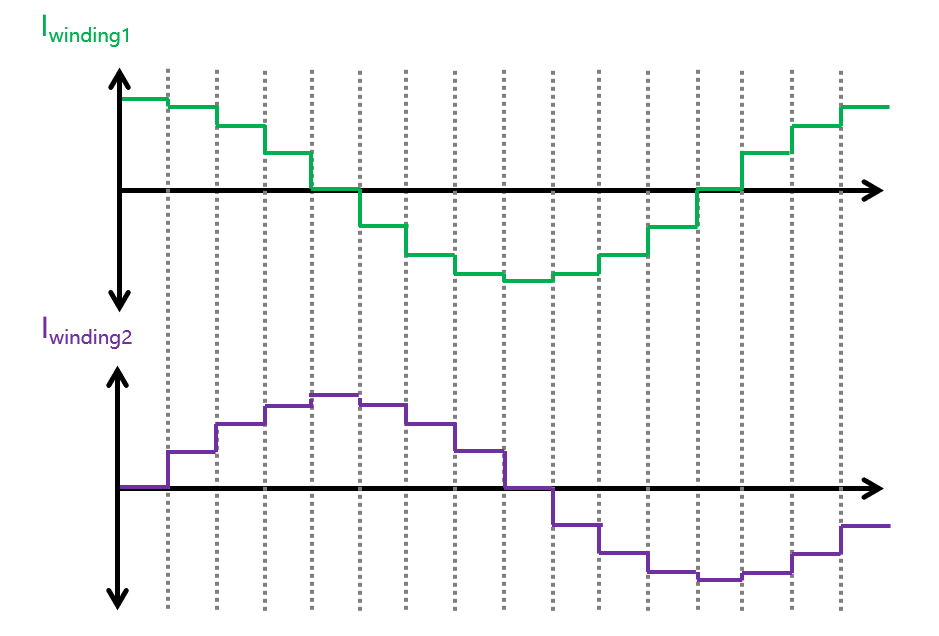
NEMATIAT Diagrammasi
Stepper haydovchisining chipi uchun H-ko'prikning ichki drayveriga qo'shimcha ravishda, interpolatsiya oqimining aniq nazorati muhimroqdir. Masalan, 1/4 qismni ajratib oling, 90 daraja potentsial burchagi va ikki oyning oqimi 90 darajali farqli Sine to'lqinidir.
Haydovchilar chipi boshqaruv algoritm va moxulyatsiyaning aniq nazorati, hozirgi modellashning aniq nazorati, bu bizning sozlamalarimiz to'lqin shakli va o'lchamlari.
Stepper motor drayveri chipi Chip parametrlariga e'tibor berishi kerak: ish kuchlanishi, boshqaruv signali, maksimal bo'linish va resurslar rejimi va himoya funktsiyalari.