


Sanoat robot - bu mashinasozlik, elektronika, nazorat, kompyuterlar, sensorlar, sun'iy razvedka, sun'iy razvedka, sun'iy razvedka va boshqa ko'p tarmoqli texnologiyalar muhim avtomatlashtirish uskunalarida. Robototika, CNC texnologiyasi va PLC texnologiyasi sanoatni avtomatlashtirishning uchta asosiy qo'llab-quvvatlovchi texnologiyalari deb nomlanadi. Robototexnologiya texnologiyasi va uning mahsulotlari juda tez rivojlanmoqda va faktoriya avtomatlashtirish tizimi (FA), kompyuter integratsiyalashgan ishlab chiqarish tizimi, shuningdek sanoatning muhim qismi 4.0 Aqlli fabrikasi.
1. Sanoat robot tizimi va ishlash ko'rsatkichlari
1) Sanoat robot tizimi kompozitsiyasi
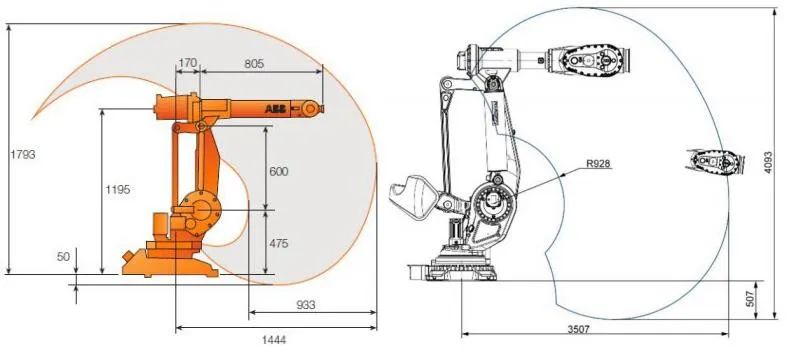
Sanoat roboti ko'p - - - ilmiy maydoniga yo'naltirilgan Manchulyator yoki - ISHLAB CHIQARILGAN MANIS qurilmasi va boshqa funktsiyalarni amalga oshirish qobiliyatiga tayanadigan mashina. Bu insoniy buyruqni qabul qilishi yoki - programma dasturiga muvofiq, zamonaviy sanoat robotlari dasturiy ta'minotning printsipini rivojlantirish uchun sun'iy razvedka texnologiyalariga asoslanishi mumkin. Oddiy sanoat roboti 1-rasmda ko'rsatilgan. Sanoat robotlarini texnologik rivojlanish darajasiga ko'ra uch avlodga bo'lish mumkin: birinchi avlod, ikkinchi avlod, ikkinchi avlod va aqlli robotlarning uchinchi avlodi.
Sanoat robotlarining birinchi avlodi tashqi tuzilish nuqtai nazaridan uchta asosiy qismdan iborat: Operator (yoki robot tanasi), boshqaruvchi va namoyishchi. Sanoat robotlarining ikkinchi va uchinchi avlodi uchun shuningdek, sensorlar va dasturiy ta'minot tomonidan izohlanadigan -} -} ishlab chiqarishni va qarorni tahlil qilishni o'z ichiga oladi.
(1) Operator:Har xil operatsion vazifalarni bajarishda ishlatiladigan mashinaning asosiy tanasi, asosan robotik qo'li, haydovchi birligi, uzatish birligi va ichki sensorlar mavjud.
(2) nazoratchi:Bu robot tanasini, robotning vazifasi va bajarilishini va sanoat robotining eng tezkor yangilanishi va rivojlanayotgan qismini aniqlash uchun robot tanasini boshqarish moslamasi.
(3) O'qituvchi:Bu inson - Operator robotni dasturlashi yoki robotni harakatga o'tish uchun qo'lda boshqarish mumkin bo'lgan robotning o'zaro bog'liq interfeysi.
Sanoat robotlari funktsional ravishda 3 ta asosiy qismdan iborat va 6 ta quyi qismlardan iborat . 6 . 6 . 6 . 6 {}} . 6 - - Atrof-muhitni o'zaro solishtirish tizimi.
2) sanoat robotining ishlash indeksi
Sanoat robotlarining ishlash indeksi mahsulotni etkazib berish vaqtida, robotni tanlash va robotni tanlashda davom etishi kerak bo'lgan robotni etkazib berish paytida taqdim etiladigan texnik ma'lumotlar keltirilgan. Garchi robot ishlab chiqaruvchisi tomonidan taqdim etiladigan texnik ma'lumotlar shunga o'xshash bo'lmasa-da, sanoat robotlari, arizalar va foydalanuvchilarning tarkibi bir xil emas, ammo uning asosiy ko'rsatkichlari - erkinlik darajasi, ishning aniqligi, ishlov berish darajasi, maksimal ish tezligi.
Shuni ta'kidlash kerakki, robot uning amaldor doirasida yakka tartibda bo'lishi mumkin. Aynanliklar - bu bo'g'inlar robot tarkibida cheklovlar tufayli muayyan yo'nalishlar bo'yicha erkinlik darajasini yo'qotadigan joy. Odatda yakkaliklar ish maydonining chetlarida topiladi va yakkaliklar bir-biriga bog'langanda, ular "bo'shliqlar" deb nomlanadi. Robot yakkalikning yaqinligiga yaqinlashganda, bo'g'inlarning davosi asta-sekin erkinlik darajasining samaraidan keskin o'zgaradi, natijada haydovchi tizimi va haddan tashqari yuklanishiga olib keladi. Shuning uchun, yakka tartibdagi robotlar uchun ularning ish doirasi, shuningdek, yakkaliklar va bo'shliqlarni olib tashlashni talab qiladi.
2. Sanoat robotlarini boshqarish
1) Sanoat robotlarini boshqarish xususiyatlari va talablari
Ko'pgina ishlab chiqarish robotlarining harakatlarining harakatlari bir-biridan mustaqil bo'lib, robotning oxiri - effektining pozitsiyasining pozitsiyasining aniqligini ta'minlash uchun bir nechta bo'g'inlarni muvofiqlashtirish talab etiladi. Shu sababli, sanoat robot nazorati tizimi oddiy nazorat tizimidan ko'ra murakkabroq va quyidagi xususiyatlarga ega:
(1) Bu aslida nober bo'lmagan tizim.
(2) Bu bir nechta bo'g'inlardan tashkil topgan ko'p tarmoqli boshqaruv tizimi va qo'shma o'rtasida joylashgan.
(3) Bu o'zgaruvchan tizim, dinamik parametrlar qo'shma harakat holatini o'zgartirish bilan o'zgaradi.
(4) Atrof-muhit sharoitlari va nazorat bo'yicha ko'rsatmalarni o'lchash va tahlil qilish talab qilinadi va avtomatik ravishda eng yaxshi nazorat qonunini tanlang.
(5) U yuqori takrorlanadigan joylashuvning aniqligi va yaxshi tizimning mustahkamligi bor.
(6) Pozitsiyada pozitsiyaga yo'l qo'yilmaydi, aks holda to'qnashuvlar paydo bo'lishi mumkin va dinamik javob tez bo'lishi kerak.
Sanoat robot nazorati yuqoridagi xususiyatlarga ega ekanligi hisobga olgan holda, sanoat robotlarini boshqarish tizimini loyihalashda quyidagi asosiy talablarga javob berish kerak:
(1) kerakli ish traektoriyasini ishlab chiqarish uchun ko'p - AXIS harakatini kelishgan holda boshqarish.
(2) Yuqori tezlik oralig'ida yuqori lavozimlarning aniqligi.
(3) Tizimning statik differentsial stavkasi kichik bo'lishi kerak, ya'ni yaxshi kuchga ega bo'lishi kerak.
(4) Qarama-qarshi bo'lgan holat, tez dinamik javob.
(5) Tezlashish va o'chirish nazorati talab qilinadi.
(6) Har bir bo'g'imning tezligi koeffitsienti iloji boricha izchil bo'lishi kerak.
(7) Operatsiya nuqtai nazaridan, boshqaruv tizimi yaxshi inson - Mashinalar interfeysi mavjud bo'lishi, operator talablarini minimallashtirish talab qilinadi.
(8) Tizimning narxi nuqtai nazaridan tizimning apparat narxini iloji boricha kamaytirish va dasturiy ta'minotning texnik tizimini takomillashtirishni yaxshilash uchun dasturiy ta'minot usullaridan ko'proq foydalanish talab etiladi.
2) Sanoat robotini boshqarish rejimi
Sanoat robotlarining nazorat xususiyatlari va nazorati talablari, sanoat robotlarini boshqarishning amalga oshirilishi, asosan robotni va yuqori qatlamni boshqarishning pastki qatlamini nazorat qilish va yuqori qatlamni boshqarishning bir qator elementlarini o'z ichiga oladi. Ular orasida pastki qatlamni boshqarish robot tanasi (ya'ni, mexanik qism), drayverning drayveri, sensor qismi va boshqaruv strategiyasini o'z ichiga oladi (masalan, PID nazorati). Yuqori qatlamni boshqarish robotning harakatni tahlil qilish, yo'lni rejalashtirish va robotning dasturiy qismini o'z ichiga oladi [4]. Turli toifalarni izlash usullariga ko'ra, robot nazorati turli yo'llar bilan tasniflanishi mumkin. Nazorat qilinadigan ob'ektga ko'ra, pozitsiyalarni boshqarish, kuchlarni boshqarish, Mavzunni boshqarish, Mavzatni boshqarish, Mavzatni boshqarish, Mavzunni boshqarish, Mavzatni boshqarish, asosiy qatlamni boshqarish va boshqa boshqarish usullari hozircha tushuntiriladi.
(1) Sanoat robot pozitsiyasi nazorati:Maqsad robotni - oldidagi rejalarni amalga oshirish uchun bo'g'inlarni amalga oshirishi va prognozlash robotini oldindan belgilangan traektoriyani tugatish uchun, odatda, AC servo tizimi yoki DC Sero tizimidan foydalanish uchun.
(2) Sanoat mashinasi ishchi kuchi (moment) nazorati:robotni tugatish - effekt va cheklovlar holati va nazorat strategiyalarini rivojlantirish uchun cheklovlar bo'yicha tahlil qilish zarur. Bundan tashqari, robot va atrof-muhit o'rtasidagi aloqa kuchini aniqlash uchun robotning oxirida kuchli sensori o'rnatilishi kerak. Boshqarish tizimi - oldidagi ma'lumotlarni boshqarish strategiyasini tashkil etadi, so'ng robot murakkab operatsion vazifalarni to'ldirishi uchun ushbu muhitga mos keladigan noaniq muhitda operatsiyalarni amalga oshiradigan robotni boshqaradi.
(3) Sanoat robotini boshqarish:odatda pozitsiyani boshqarish bilan bir vaqtda amalga oshiriladi. Masalan, traektoriya nazorati rejimi bo'lsa, sanoat robotlari harakatlanuvchi qismlarning tezligini nazorat qilish va tezkor ko'rsatmalarga muvofiq tezkor harakatlanish talablariga muvofiq, tezkor ko'rsatmalarga muvofiq ravishda amalga oshirilgan ko'rsatmalarga muvofiq amalga oshiriladi. Chunki sanoat roboti - bu har bir o'tish harakatini to'xtatishning ikki burchini to'xtatishdan oldin boshlanish tezlashishi, inertaa yuklanishining o'zgaruvchanligi, inertiya yuklanish texnologiyasi. Va butun harakat jarayonida tezlikni boshqarish odatda zarur.
3) sanoat robotlarini aqlli nazorat
Sanoat robotlarining aqlli nazorat usuli asosan dalda beruvchi muhit haqida ma'lumotni anglatadi, o'z ichki bilimlar bazasiga ko'ra har xil aktyatorlarni qabul qilish kerak, ular robot nazorati ostida yuqori darajadagi ishlarni olib qo'yishlari kerak. Agar aqlli boshqarish texnologiyasidan foydalanilsa, robot kuchli ekologik moslashuvchanlik va o'z-o'zini boshqarish qobiliyatiga ega bo'ladi. Aqlli nazorat usullari sun'iy neyron tarmoqlari, loyqa algoritmlar, genetik algoritmlar, ekspert tizimlari va hokazo kabi sun'iy razvedkalarni rivojlantirish bilan chambarchas bog'liq. Mobil robotlarda Neron tarmoq algoritmlarini qo'llash aqlli boshqarish va sanoat robotlarining kombinatsiyasini misol sifatida qo'llaniladi.
Maxsus robotni misol sifatida olib boring, agar to'siqning uch - "ning uch -" ning uch - "ning o'n -" ning uch - - ni olish uchun uyali robotning yuqori qismida o'rnatiladi. Ultrasonik sensorlar to'plamiga to'siq va mobil robot orasidagi masofaviy ma'lumotlarni olish uchun uyali robot (to'g'ridan-to'g'ri kameradan past).
Vizual va ultrasonik sensor haqidagi ma'lumotlarning uyg'unligi, nexurom tarmoq usullari yordamida, uyali robot turini tan olish va uning navigatsiya qobiliyatini yaxshilashda uyali robot turiga ega bo'lgan to'siq turiga qadar amalga oshiriladi. Aqlli ma'lumotlardan foydalanish uchun integratsiyalashgan qarorlarni qabul qilish uchun aqlli ma'lumotlardan foydalanish uchun asosiy qadamlar quyidagilardan iborat:
(1) Robot sayohat qilayotganda, uyali robotni sekinlashtirish kerakligini aniqlash va ultrasonik sensor tomonidan olingan to'siq haqidagi masofaviy ma'lumotlarga asoslangan qisqa vaqt ichida atrof-muhitni aniqlashni amalga oshiradi.
(2) Ko'chma robotning to'siqlar masofasi tezkor tizim tomonidan aniqlanganidek, robotning tezligi kamayadi; Mobil robotning to'siqlar masofasi yaqin bo'lganida, ushbu to'siqning diniga teng bo'lgan ikkita - CCD kameradan olingan va chap va o'ng qirralarning koordinatalari olinadi.
(3) Ultrasonik sensordan olingan to'siq va CCD kameradan olingan ma'lumotlar guruhlangan va qayta ishlangan va sintez uchun BP NECAL tarmoq boshqarmasiga yuboriladi.
(4) to'siqni oldini olish bo'yicha bilimlar bilan keskin kuchlanishni bilishi bilan keskin qochish bo'yicha bilimlar bilan bog'liq bo'lgan BP NECREKTER RESPUBLIKASI QABUL QILIShNING QABUL QILISh VA QO'ShIMChA QO'ShIMChA QO'ShIMChA QABUL QILISh VA to'siqlardan qochadi.
Adabiyotlar
[1] Ju Xongqian. Sanoat robot texnologiyasi [m]. Pekin: Mashinalar sanoati matbuoti, 2019. [2] Chen Vanmi. Robot nazorati texnologiyasi [m]. Pekin: Mashinalar sanoati press, 2017. [3] Guo tilida, dong. Robototexnika va uning aqlli nazorati [m]. Pekin: Xalq lavozimlari va telekommunikatsiyalar matbuot, 2014. (4] Jang Xianminin. Robototexnika va uning arizasi [m]. Pekin: Mashinasozlik sanoatining matbuoti, 2017. [5] Zhang kinxing. Sanoat robot arizasi asoslari [m]. Pekin: Pekin texnologiya instituti Matbuot 2017 yil.